驱动、bootloader、文件系统

字符内核驱动框架

字符内核驱动框架的封面

需要重点掌握的的函数: 物理内存映射到虚拟空间后,在内核使用ioremap进行映射,在用户空间使用mmap进行映射。

ioremap函数与readl,readb,readw,readq,writel,writeb,writew,函数配合使用

1、字符型设备框架--旧

相关函数:

retvalue = register_chrdev(CHRDEVBASE_MAJOR, CHRDEVBASE_NAME, &chrdevbase_fops);
unregister_chrdev(CHRDEVBASE_MAJOR, CHRDEVBASE_NAME);

copy_to_user(.....);
copy_from_user(.....);
module_init(chrdevbase_init);
module_exit(chrdevbase_exit);

/* 
 * LICENSE和作者信息
 */
MODULE_LICENSE("GPL");
MODULE_AUTHOR("ygc");

1-1、旧字符框架

#include <linux/types.h>
#include <linux/kernel.h>
#include <linux/delay.h>
#include <linux/ide.h>
#include <linux/init.h>
#include <linux/module.h>
/***************************************************************
***************************************************************/

#define CHRDEVBASE_MAJOR	200				/* 主设备号 */
#define CHRDEVBASE_NAME		"chrdevbase" 	/* 设备名     */

static char readbuf[100];		/* 读缓冲区 */
static char writebuf[100];		/* 写缓冲区 */
static char kerneldata[] = {"kernel data!"};

/*
 * @description		: 打开设备
 * @param - inode 	: 传递给驱动的inode
 * @param - filp 	: 设备文件,file结构体有个叫做private_data的成员变量
 * 					  一般在open的时候将private_data指向设备结构体。
 * @return 			: 0 成功;其他 失败
 */
static int chrdevbase_open(struct inode *inode, struct file *filp)
{
	//printk("chrdevbase open!\r\n");
	return 0;
}

/*
 * @description		: 从设备读取数据 
 * @param - filp 	: 要打开的设备文件(文件描述符)
 * @param - buf 	: 返回给用户空间的数据缓冲区
 * @param - cnt 	: 要读取的数据长度
 * @param - offt 	: 相对于文件首地址的偏移
 * @return 			: 读取的字节数,如果为负值,表示读取失败
 */
static ssize_t chrdevbase_read(struct file *filp, char __user *buf, size_t cnt, loff_t *offt)
{
	int retvalue = 0;
	
	/* 向用户空间发送数据 */
	memcpy(readbuf, kerneldata, sizeof(kerneldata));
	retvalue = copy_to_user(buf, readbuf, cnt);
	if(retvalue == 0){
		printk("kernel senddata ok!\r\n");
	}else{
		printk("kernel senddata failed!\r\n");
	}
	
	//printk("chrdevbase read!\r\n");
	return 0;
}

/*
 * @description		: 向设备写数据 
 * @param - filp 	: 设备文件,表示打开的文件描述符
 * @param - buf 	: 要写给设备写入的数据
 * @param - cnt 	: 要写入的数据长度
 * @param - offt 	: 相对于文件首地址的偏移
 * @return 			: 写入的字节数,如果为负值,表示写入失败
 */
static ssize_t chrdevbase_write(struct file *filp, const char __user *buf, size_t cnt, loff_t *offt)
{
	int retvalue = 0;
	/* 接收用户空间传递给内核的数据并且打印出来 */
	retvalue = copy_from_user(writebuf, buf, cnt);
	if(retvalue == 0){
		printk("kernel recevdata:%s\r\n", writebuf);
	}else{
		printk("kernel recevdata failed!\r\n");
	}
	
	//printk("chrdevbase write!\r\n");
	return 0;
}

/*
 * @description		: 关闭/释放设备
 * @param - filp 	: 要关闭的设备文件(文件描述符)
 * @return 			: 0 成功;其他 失败
 */
static int chrdevbase_release(struct inode *inode, struct file *filp)
{
	//printk("chrdevbase release!\r\n");
	return 0;
}

/*
 * 设备操作函数结构体
 */
static struct file_operations chrdevbase_fops = {
	.owner = THIS_MODULE,	
	.open = chrdevbase_open,
	.read = chrdevbase_read,
	.write = chrdevbase_write,
	.release = chrdevbase_release,
};

/*
 * @description	: 驱动入口函数 
 * @param 		: 无
 * @return 		: 0 成功;其他 失败
 */
static int __init chrdevbase_init(void)
{
	int retvalue = 0;

	/* 注册字符设备驱动 */
	retvalue = register_chrdev(CHRDEVBASE_MAJOR, CHRDEVBASE_NAME, &chrdevbase_fops);
	if(retvalue < 0){
		printk("chrdevbase driver register failed\r\n");
	}
	printk("chrdevbase init!\r\n");
	return 0;
}

/*
 * @description	: 驱动出口函数
 * @param 		: 无
 * @return 		: 无
 */
static void __exit chrdevbase_exit(void)
{
	/* 注销字符设备驱动 */
	unregister_chrdev(CHRDEVBASE_MAJOR, CHRDEVBASE_NAME);
	printk("chrdevbase exit!\r\n");
}

/* 
 * 将上面两个函数指定为驱动的入口和出口函数 
 */
module_init(chrdevbase_init);
module_exit(chrdevbase_exit);

/* 
 * LICENSE和作者信息
 */
MODULE_LICENSE("GPL");
MODULE_AUTHOR("ygc");

编译:


KERNELDIR := /home/ygc/Desktop/project/myproject/imx6ull/imx6ull-kernel/linux-imx-rel_imx_4.1.15_2.1.0_ga
CURRENT_PATH := $(shell pwd)
obj-m := chrdevbase.o

# 添加编译选项,确保不使用 PIC 模式
KBUILD_CFLAGS += -fno-pic

CROSS_COMPILE ?= /home/ygc/Desktop/linux-gcc/gcc-linaro-4.9.4-2017.01-x86_64_arm-linux-gnueabihf/bin/arm-linux-gnueabihf-

build: kernel_modules

kernel_modules:
	${MAKE} -C $(KERNELDIR) M=$(CURRENT_PATH) modules  ARCH=arm CROSS_COMPILE=$(CROSS_COMPILE)

clean:
	${MAKE} -C $(KERNELDIR) M=$(CURRENT_PATH) clean

使用:先在/dev下创建/modules/4.1.15, 具体可以使用depmod命令,创建这个目录。 然后使用insmod命令加载驱动。lsmod 查看是否加载成功。cat /proc/devices查看是否注册成功。

lsmod命令不依赖depmod,而modprobe命令依赖depmod。 modprobe相对与lsmod命令,会去分析依赖。 运行:mknod /dev/chrdevbase c 200 0 c表示字符设备,200表示主设备号,0表示次设备号。添加节点

通过对节点下的dev进行操作可以使用该设备。

app测试

#include <stdio.h>
#include <fcntl.h>
#include <iostream>
#include <string>
#include <unistd.h>
int main(int argc,char *argv[])
{
        int fd = -1;
        int retvalue = -1;
        std::string filename;
	if (argc != 3) {
		printf("Error Usage!\n");
                return -1;
	}
        filename = argv[1];
	fd = open(filename.c_str(), O_RDWR);
	if (fd < 0) {
		printf("open file %s error!\n", filename.c_str());
                return -1;
	}
        if(filename == "write") {
		retvalue = write(fd, "hello kernel", 12);
	} 
        if(filename == "read") {
		retvalue = read(fd, NULL, 0);
	}
        retvalue = close(fd);
        if(retvalue < 0) {
                printf("close file %s error!\n", filename.c_str());
                return -1;
        }

}

创建编译打包脚本

#!/bin/bash


path="/home/ygc/Desktop/linux-gcc/gcc-linaro-4.9.4-2017.01-x86_64_arm-linux-gnueabihf/bin"
app_path=${PWD}
echo $app_path
$path/arm-linux-gnueabihf-g++ $app_path/app.cpp -o app 
make clean
make

cp app /home/ygc/Desktop/project/nfs/rootfs/usr
cp chrdevbase.ko /home/ygc/Desktop/project/nfs/rootfs/usr/module

使用app对对节点操作,从而操作硬件。

最后卸载lsmod。

2、新字符设备驱动

新字符设备驱动主要解决的是旧字符设备设备号要自己设定的问题。从linux内核直接申请设备号,insmod后不用mknod。

相关函数:

/* 设备结构体 */
/* 用到的结构封装 */
struct newchrled_dev{
	dev_t devid;			/* 设备号 	 */
	struct cdev cdev;		/* cdev 	*/
	struct class *class;		/* 类 		*/
	struct device *device;	/* 设备 	 */
	int major;				/* 主设备号	  */
	int minor;				/* 次设备号   */
};

struct newchrled_dev newchrled;	/* led设备 */

MKDEV(...)
MAJOR(...)
MINOR(...)
static int __init led_init(void)
{
	register_chrdev_region(...)
	alloc_chrdev_region(...)
	cdev_init(..)
	cdev_add(...)
	device_create()
}

static void __exit led_exit(void)
{
	cdev_del(...);/*  删除cdev */
	unregister_chrdev_region(...); /* 注销设备号 */

	device_destroy(...);
	class_destroy(...);
}
module_init(led_init);
module_exit(led_exit);
MODULE_LICENSE("GPL");
MODULE_AUTHOR("ygc");

2-1、驱动框架

#include <linux/types.h>
#include <linux/kernel.h>
#include <linux/delay.h>
#include <linux/ide.h>
#include <linux/init.h>
#include <linux/module.h>
#include <linux/errno.h>
#include <linux/gpio.h>
#include <linux/cdev.h>
#include <linux/device.h>

#include <asm/mach/map.h>
#include <asm/uaccess.h>
#include <asm/io.h>

/***************************************************************
***************************************************************/
#define NEWCHRLED_CNT			1		  	/* 设备号个数 */
#define NEWCHRLED_NAME			"newchrled"	/* 名字 */
#define LEDOFF 					0			/* 关灯 */
#define LEDON 					1			/* 开灯 */
 
/* 寄存器物理地址 */
#define CCM_CCGR1_BASE				(0X020C406C)	
#define SW_MUX_GPIO1_IO03_BASE		(0X020E0068)
#define SW_PAD_GPIO1_IO03_BASE		(0X020E02F4)
#define GPIO1_DR_BASE				(0X0209C000)
#define GPIO1_GDIR_BASE				(0X0209C004)

/* 映射后的寄存器虚拟地址指针 */
static void __iomem *IMX6U_CCM_CCGR1;
static void __iomem *SW_MUX_GPIO1_IO03;
static void __iomem *SW_PAD_GPIO1_IO03;
static void __iomem *GPIO1_DR;
static void __iomem *GPIO1_GDIR;

/* newchrled设备结构体 */
struct newchrled_dev{
	dev_t devid;			/* 设备号 	 */
	struct cdev cdev;		/* cdev 	*/
	struct class *class;		/* 类 		*/
	struct device *device;	/* 设备 	 */
	int major;				/* 主设备号	  */
	int minor;				/* 次设备号   */
};

struct newchrled_dev newchrled;	/* led设备 */

/*
 * @description		: LED打开/关闭
 * @param - sta 	: LEDON(0) 打开LED,LEDOFF(1) 关闭LED
 * @return 			: 无
 */
void led_switch(u8 sta)
{
	u32 val = 0;
	if(sta == LEDON) {
		val = readl(GPIO1_DR);
		val &= ~(1 << 3);	
		writel(val, GPIO1_DR);
	}else if(sta == LEDOFF) {
		val = readl(GPIO1_DR);
		val|= (1 << 3);	
		writel(val, GPIO1_DR);
	}	
}

/*
 * @description		: 打开设备
 * @param - inode 	: 传递给驱动的inode
 * @param - filp 	: 设备文件,file结构体有个叫做private_data的成员变量
 * 					  一般在open的时候将private_data指向设备结构体。
 * @return 			: 0 成功;其他 失败
 */
static int led_open(struct inode *inode, struct file *filp)
{
	filp->private_data = &newchrled; /* 设置私有数据 */
	return 0;
}

/*
 * @description		: 从设备读取数据 
 * @param - filp 	: 要打开的设备文件(文件描述符)
 * @param - buf 	: 返回给用户空间的数据缓冲区
 * @param - cnt 	: 要读取的数据长度
 * @param - offt 	: 相对于文件首地址的偏移
 * @return 			: 读取的字节数,如果为负值,表示读取失败
 */
static ssize_t led_read(struct file *filp, char __user *buf, size_t cnt, loff_t *offt)
{
	return 0;
}

/*
 * @description		: 向设备写数据 
 * @param - filp 	: 设备文件,表示打开的文件描述符
 * @param - buf 	: 要写给设备写入的数据
 * @param - cnt 	: 要写入的数据长度
 * @param - offt 	: 相对于文件首地址的偏移
 * @return 			: 写入的字节数,如果为负值,表示写入失败
 */
static ssize_t led_write(struct file *filp, const char __user *buf, size_t cnt, loff_t *offt)
{
	int retvalue;
	unsigned char databuf[1];
	unsigned char ledstat;

	retvalue = copy_from_user(databuf, buf, cnt);
	if(retvalue < 0) {
		printk("kernel write failed!\r\n");
		return -EFAULT;
	}

	ledstat = databuf[0];		/* 获取状态值 */

	if(ledstat == LEDON) {	
		led_switch(LEDON);		/* 打开LED灯 */
	} else if(ledstat == LEDOFF) {
		led_switch(LEDOFF);	/* 关闭LED灯 */
	}
	return 0;
}

/*
 * @description		: 关闭/释放设备
 * @param - filp 	: 要关闭的设备文件(文件描述符)
 * @return 			: 0 成功;其他 失败
 */
static int led_release(struct inode *inode, struct file *filp)
{
	return 0;
}

/* 设备操作函数 */
static struct file_operations newchrled_fops = {
	.owner = THIS_MODULE,
	.open = led_open,
	.read = led_read,
	.write = led_write,
	.release = 	led_release,
};

/*
 * @description	: 驱动出口函数
 * @param 		: 无
 * @return 		: 无
 */
static int __init led_init(void)
{
	u32 val = 0;

	/* 初始化LED */
	/* 1、寄存器地址映射 */
  	IMX6U_CCM_CCGR1 = ioremap(CCM_CCGR1_BASE, 4);
	SW_MUX_GPIO1_IO03 = ioremap(SW_MUX_GPIO1_IO03_BASE, 4);
  	SW_PAD_GPIO1_IO03 = ioremap(SW_PAD_GPIO1_IO03_BASE, 4);
	GPIO1_DR = ioremap(GPIO1_DR_BASE, 4);
	GPIO1_GDIR = ioremap(GPIO1_GDIR_BASE, 4);

	/* 2、使能GPIO1时钟 */
	val = readl(IMX6U_CCM_CCGR1);
	val &= ~(3 << 26);	/* 清楚以前的设置 */
	val |= (3 << 26);	/* 设置新值 */
	writel(val, IMX6U_CCM_CCGR1);

	/* 3、设置GPIO1_IO03的复用功能,将其复用为
	 *    GPIO1_IO03,最后设置IO属性。
	 */
	writel(5, SW_MUX_GPIO1_IO03);
	
	/*寄存器SW_PAD_GPIO1_IO03设置IO属性
	 *bit 16:0 HYS关闭
	 *bit [15:14]: 00 默认下拉
     *bit [13]: 0 kepper功能
     *bit [12]: 1 pull/keeper使能
     *bit [11]: 0 关闭开路输出
     *bit [7:6]: 10 速度100Mhz
     *bit [5:3]: 110 R0/6驱动能力
     *bit [0]: 0 低转换率
	 */
	writel(0x10B0, SW_PAD_GPIO1_IO03);

	/* 4、设置GPIO1_IO03为输出功能 */
	val = readl(GPIO1_GDIR);
	val &= ~(1 << 3);	/* 清除以前的设置 */
	val |= (1 << 3);	/* 设置为输出 */
	writel(val, GPIO1_GDIR);

	/* 5、默认关闭LED */
	val = readl(GPIO1_DR);
	val |= (1 << 3);	
	writel(val, GPIO1_DR);

	/* 注册字符设备驱动 */
	/* 1、创建设备号 */
	if (newchrled.major) {		/*  定义了设备号 */
		newchrled.devid = MKDEV(newchrled.major, 0);
		register_chrdev_region(newchrled.devid, NEWCHRLED_CNT, NEWCHRLED_NAME);
	} else {						/* 没有定义设备号 */
		alloc_chrdev_region(&newchrled.devid, 0, NEWCHRLED_CNT, NEWCHRLED_NAME);	/* 申请设备号 */
		newchrled.major = MAJOR(newchrled.devid);	/* 获取分配号的主设备号 */
		newchrled.minor = MINOR(newchrled.devid);	/* 获取分配号的次设备号 */
	}
	printk("newcheled major=%d,minor=%d\r\n",newchrled.major, newchrled.minor);	
	
	/* 2、初始化cdev */
	newchrled.cdev.owner = THIS_MODULE;
	cdev_init(&newchrled.cdev, &newchrled_fops);
	
	/* 3、添加一个cdev */
	cdev_add(&newchrled.cdev, newchrled.devid, NEWCHRLED_CNT);

	/* 4、创建类 */
	newchrled.class = class_create(THIS_MODULE, NEWCHRLED_NAME);
	if (IS_ERR(newchrled.class)) {
		return PTR_ERR(newchrled.class);
	}

	/* 5、创建设备 */
	newchrled.device = device_create(newchrled.class, NULL, newchrled.devid, NULL, NEWCHRLED_NAME);
	if (IS_ERR(newchrled.device)) {
		return PTR_ERR(newchrled.device);
	}
	
	return 0;
}

/*
 * @description	: 驱动出口函数
 * @param 		: 无
 * @return 		: 无
 */
static void __exit led_exit(void)
{
	/* 取消映射 */
	iounmap(IMX6U_CCM_CCGR1);
	iounmap(SW_MUX_GPIO1_IO03);
	iounmap(SW_PAD_GPIO1_IO03);
	iounmap(GPIO1_DR);
	iounmap(GPIO1_GDIR);

	/* 注销字符设备驱动 */
	cdev_del(&newchrled.cdev);/*  删除cdev */
	unregister_chrdev_region(newchrled.devid, NEWCHRLED_CNT); /* 注销设备号 */

	device_destroy(newchrled.class, newchrled.devid);
	class_destroy(newchrled.class);
}

module_init(led_init);
module_exit(led_exit);
MODULE_LICENSE("GPL");
MODULE_AUTHOR("ygc");

编译使用上一节的脚本和makefile

3、采用设备树方式

需要用到的函数: of系列函数

3-1、框架

在设备树文件中添加设备节点

/{
	naro{
		#address-cells = <1>;
		#size-cells = <1>;
		compatible = "naro-led";
		status = "okay";
		reg = < 0X020C406C 0X04 /* CCM_CCGR1_BASE */
			0X020E0068 0X04 /* SW_MUX_GPIO1_IO03_BASE */
 			0X020E02F4 0X04 /* SW_PAD_GPIO1_IO03_BASE */
 			0X0209C000 0X04 /* GPIO1_DR_BASE */
 			0X0209C004 0X04 >; /* GPIO1_GDIR_BASE */
	};

};

驱动

#include <linux/types.h>
#include <linux/kernel.h>
#include <linux/delay.h>
#include <linux/ide.h>
#include <linux/init.h>
#include <linux/module.h>
#include <linux/errno.h>
#include <linux/gpio.h>
#include <linux/cdev.h>
#include <linux/device.h>
#include <linux/of.h>
#include <linux/of_address.h>
#include <asm/mach/map.h>
#include <asm/uaccess.h>
#include <asm/io.h>

/***************************************************************
***************************************************************/
#define DTSLED_CNT			1		  	/* 设备号个数 */
#define DTSLED_NAME			"dtsled"	/* 名字 */
#define LEDOFF 					0			/* 关灯 */
#define LEDON 					1			/* 开灯 */

/* 映射后的寄存器虚拟地址指针 */
static void __iomem *IMX6U_CCM_CCGR1;
static void __iomem *SW_MUX_GPIO1_IO03;
static void __iomem *SW_PAD_GPIO1_IO03;
static void __iomem *GPIO1_DR;
static void __iomem *GPIO1_GDIR;

/* dtsled设备结构体 */
struct dtsled_dev{
	dev_t devid;			/* 设备号 	 */
	struct cdev cdev;		/* cdev 	*/
	struct class *class;		/* 类 		*/
	struct device *device;	/* 设备 	 */
	int major;				/* 主设备号	  */
	int minor;				/* 次设备号   */
	struct device_node	*nd; /* 设备节点 */
};

struct dtsled_dev dtsled;	/* led设备 */

/*
 * @description		: LED打开/关闭
 * @param - sta 	: LEDON(0) 打开LED,LEDOFF(1) 关闭LED
 * @return 			: 无
 */
void led_switch(u8 sta)
{
	u32 val = 0;
	if(sta == LEDON) {
		val = readl(GPIO1_DR);
		val &= ~(1 << 3);	
		writel(val, GPIO1_DR);
	}else if(sta == LEDOFF) {
		val = readl(GPIO1_DR);
		val|= (1 << 3);	
		writel(val, GPIO1_DR);
	}	
}

/*
 * @description		: 打开设备
 * @param - inode 	: 传递给驱动的inode
 * @param - filp 	: 设备文件,file结构体有个叫做private_data的成员变量
 * 					  一般在open的时候将private_data指向设备结构体。
 * @return 			: 0 成功;其他 失败
 */
static int led_open(struct inode *inode, struct file *filp)
{
	filp->private_data = &dtsled; /* 设置私有数据 */
	return 0;
}

/*
 * @description		: 从设备读取数据 
 * @param - filp 	: 要打开的设备文件(文件描述符)
 * @param - buf 	: 返回给用户空间的数据缓冲区
 * @param - cnt 	: 要读取的数据长度
 * @param - offt 	: 相对于文件首地址的偏移
 * @return 			: 读取的字节数,如果为负值,表示读取失败
 */
static ssize_t led_read(struct file *filp, char __user *buf, size_t cnt, loff_t *offt)
{
	return 0;
}

/*
 * @description		: 向设备写数据 
 * @param - filp 	: 设备文件,表示打开的文件描述符
 * @param - buf 	: 要写给设备写入的数据
 * @param - cnt 	: 要写入的数据长度
 * @param - offt 	: 相对于文件首地址的偏移
 * @return 			: 写入的字节数,如果为负值,表示写入失败
 */
static ssize_t led_write(struct file *filp, const char __user *buf, size_t cnt, loff_t *offt)
{
	int retvalue;
	unsigned char databuf[1];
	unsigned char ledstat;

	retvalue = copy_from_user(databuf, buf, cnt);
	if(retvalue < 0) {
		printk("kernel write failed!\r\n");
		return -EFAULT;
	}

	ledstat = databuf[0];		/* 获取状态值 */

	if(ledstat == LEDON) {	
		led_switch(LEDON);		/* 打开LED灯 */
	} else if(ledstat == LEDOFF) {
		led_switch(LEDOFF);	/* 关闭LED灯 */
	}
	return 0;
}

/*
 * @description		: 关闭/释放设备
 * @param - filp 	: 要关闭的设备文件(文件描述符)
 * @return 			: 0 成功;其他 失败
 */
static int led_release(struct inode *inode, struct file *filp)
{
	return 0;
}

/* 设备操作函数 */
static struct file_operations dtsled_fops = {
	.owner = THIS_MODULE,
	.open = led_open,
	.read = led_read,
	.write = led_write,
	.release = 	led_release,
};

/*
 * @description	: 驱动出口函数
 * @param 		: 无
 * @return 		: 无
 */
static int __init led_init(void)
{
	u32 val = 0;
	int ret;
	u32 regdata[14];
	const char *str;
	struct property *proper;

	/* 获取设备树中的属性数据 */
	/* 1、获取设备节点:alphaled */
	dtsled.nd = of_find_node_by_path("/alphaled");
	if(dtsled.nd == NULL) {
		printk("alphaled node nost find!\r\n");
		return -EINVAL;
	} else {
		printk("alphaled node find!\r\n");
	}

	/* 2、获取compatible属性内容 */
	proper = of_find_property(dtsled.nd, "compatible", NULL);
	if(proper == NULL) {
		printk("compatible property find failed\r\n");
	} else {
		printk("compatible = %s\r\n", (char*)proper->value);
	}

	/* 3、获取status属性内容 */
	ret = of_property_read_string(dtsled.nd, "status", &str);
	if(ret < 0){
		printk("status read failed!\r\n");
	} else {
		printk("status = %s\r\n",str);
	}

	/* 4、获取reg属性内容 */
	ret = of_property_read_u32_array(dtsled.nd, "reg", regdata, 10);
	if(ret < 0) {
		printk("reg property read failed!\r\n");
	} else {
		u8 i = 0;
		printk("reg data:\r\n");
		for(i = 0; i < 10; i++)
			printk("%#X ", regdata[i]);
		printk("\r\n");
	}

	/* 初始化LED */
#if 0
	/* 1、寄存器地址映射 */
	IMX6U_CCM_CCGR1 = ioremap(regdata[0], regdata[1]);
	SW_MUX_GPIO1_IO03 = ioremap(regdata[2], regdata[3]);
  	SW_PAD_GPIO1_IO03 = ioremap(regdata[4], regdata[5]);
	GPIO1_DR = ioremap(regdata[6], regdata[7]);
	GPIO1_GDIR = ioremap(regdata[8], regdata[9]);
#else
	IMX6U_CCM_CCGR1 = of_iomap(dtsled.nd, 0);
	SW_MUX_GPIO1_IO03 = of_iomap(dtsled.nd, 1);
  	SW_PAD_GPIO1_IO03 = of_iomap(dtsled.nd, 2);
	GPIO1_DR = of_iomap(dtsled.nd, 3);
	GPIO1_GDIR = of_iomap(dtsled.nd, 4);
#endif

	/* 2、使能GPIO1时钟 */
	val = readl(IMX6U_CCM_CCGR1);
	val &= ~(3 << 26);	/* 清楚以前的设置 */
	val |= (3 << 26);	/* 设置新值 */
	writel(val, IMX6U_CCM_CCGR1);

	/* 3、设置GPIO1_IO03的复用功能,将其复用为
	 *    GPIO1_IO03,最后设置IO属性。
	 */
	writel(5, SW_MUX_GPIO1_IO03);
	
	/*寄存器SW_PAD_GPIO1_IO03设置IO属性
	 *bit 16:0 HYS关闭
	 *bit [15:14]: 00 默认下拉
     *bit [13]: 0 kepper功能
     *bit [12]: 1 pull/keeper使能
     *bit [11]: 0 关闭开路输出
     *bit [7:6]: 10 速度100Mhz
     *bit [5:3]: 110 R0/6驱动能力
     *bit [0]: 0 低转换率
	 */
	writel(0x10B0, SW_PAD_GPIO1_IO03);

	/* 4、设置GPIO1_IO03为输出功能 */
	val = readl(GPIO1_GDIR);
	val &= ~(1 << 3);	/* 清除以前的设置 */
	val |= (1 << 3);	/* 设置为输出 */
	writel(val, GPIO1_GDIR);

	/* 5、默认关闭LED */
	val = readl(GPIO1_DR);
	val |= (1 << 3);	
	writel(val, GPIO1_DR);

	/* 注册字符设备驱动 */
	/* 1、创建设备号 */
	if (dtsled.major) {		/*  定义了设备号 */
		dtsled.devid = MKDEV(dtsled.major, 0);
		register_chrdev_region(dtsled.devid, DTSLED_CNT, DTSLED_NAME);
	} else {						/* 没有定义设备号 */
		alloc_chrdev_region(&dtsled.devid, 0, DTSLED_CNT, DTSLED_NAME);	/* 申请设备号 */
		dtsled.major = MAJOR(dtsled.devid);	/* 获取分配号的主设备号 */
		dtsled.minor = MINOR(dtsled.devid);	/* 获取分配号的次设备号 */
	}
	printk("dtsled major=%d,minor=%d\r\n",dtsled.major, dtsled.minor);	
	
	/* 2、初始化cdev */
	dtsled.cdev.owner = THIS_MODULE;
	cdev_init(&dtsled.cdev, &dtsled_fops);
	
	/* 3、添加一个cdev */
	cdev_add(&dtsled.cdev, dtsled.devid, DTSLED_CNT);

	/* 4、创建类 */
	dtsled.class = class_create(THIS_MODULE, DTSLED_NAME);
	if (IS_ERR(dtsled.class)) {
		return PTR_ERR(dtsled.class);
	}

	/* 5、创建设备 */
	dtsled.device = device_create(dtsled.class, NULL, dtsled.devid, NULL, DTSLED_NAME);
	if (IS_ERR(dtsled.device)) {
		return PTR_ERR(dtsled.device);
	}
	
	return 0;
}

/*
 * @description	: 驱动出口函数
 * @param 		: 无
 * @return 		: 无
 */
static void __exit led_exit(void)
{
	/* 取消映射 */
	iounmap(IMX6U_CCM_CCGR1);
	iounmap(SW_MUX_GPIO1_IO03);
	iounmap(SW_PAD_GPIO1_IO03);
	iounmap(GPIO1_DR);
	iounmap(GPIO1_GDIR);

	/* 注销字符设备驱动 */
	cdev_del(&dtsled.cdev);/*  删除cdev */
	unregister_chrdev_region(dtsled.devid, DTSLED_CNT); /* 注销设备号 */

	device_destroy(dtsled.class, dtsled.devid);
	class_destroy(dtsled.class);
}

module_init(led_init);
module_exit(led_exit);
MODULE_LICENSE("GPL");
MODULE_AUTHOR("ygc");

4、gpio子系统

在 Linux 驱动开发中,GPIO(General Purpose Input/Output,通用输入输出)子系统是一个非常重要的部分,它为内核空间和用户空间提供了一种统一的、标准化的方式来访问和控制 GPIO 引脚 驱动编写

#include <linux/types.h>
#include <linux/kernel.h>
#include <linux/delay.h>
#include <linux/ide.h>
#include <linux/init.h>
#include <linux/module.h>
#include <linux/errno.h>
#include <linux/gpio.h>
#include <linux/cdev.h>
#include <linux/device.h>
#include <linux/of.h>
#include <linux/of_address.h>
#include <linux/of_gpio.h>
#include <asm/mach/map.h>
#include <asm/uaccess.h>
#include <asm/io.h>
/***************************************************************
***************************************************************/
#define GPIOLED_CNT			1		  	/* 设备号个数 */
#define GPIOLED_NAME		"gpioled"	/* 名字 */
#define LEDOFF 				0			/* 关灯 */
#define LEDON 				1			/* 开灯 */

/* gpioled设备结构体 */
struct gpioled_dev{
	dev_t devid;			/* 设备号 	 */
	struct cdev cdev;		/* cdev 	*/
	struct class *class;	/* 类 		*/
	struct device *device;	/* 设备 	 */
	int major;				/* 主设备号	  */
	int minor;				/* 次设备号   */
	struct device_node	*nd; /* 设备节点 */
	int led_gpio;			/* led所使用的GPIO编号		*/
};

struct gpioled_dev gpioled;	/* led设备 */

/*
 * @description		: 打开设备
 * @param - inode 	: 传递给驱动的inode
 * @param - filp 	: 设备文件,file结构体有个叫做private_data的成员变量
 * 					  一般在open的时候将private_data指向设备结构体。
 * @return 			: 0 成功;其他 失败
 */
static int led_open(struct inode *inode, struct file *filp)
{
	filp->private_data = &gpioled; /* 设置私有数据 */
	return 0;
}

/*
 * @description		: 从设备读取数据 
 * @param - filp 	: 要打开的设备文件(文件描述符)
 * @param - buf 	: 返回给用户空间的数据缓冲区
 * @param - cnt 	: 要读取的数据长度
 * @param - offt 	: 相对于文件首地址的偏移
 * @return 			: 读取的字节数,如果为负值,表示读取失败
 */
static ssize_t led_read(struct file *filp, char __user *buf, size_t cnt, loff_t *offt)
{
	return 0;
}

/*
 * @description		: 向设备写数据 
 * @param - filp 	: 设备文件,表示打开的文件描述符
 * @param - buf 	: 要写给设备写入的数据
 * @param - cnt 	: 要写入的数据长度
 * @param - offt 	: 相对于文件首地址的偏移
 * @return 			: 写入的字节数,如果为负值,表示写入失败
 */
static ssize_t led_write(struct file *filp, const char __user *buf, size_t cnt, loff_t *offt)
{
	int retvalue;
	unsigned char databuf[1];
	unsigned char ledstat;
	struct gpioled_dev *dev = filp->private_data;

	retvalue = copy_from_user(databuf, buf, cnt);
	if(retvalue < 0) {
		printk("kernel write failed!\r\n");
		return -EFAULT;
	}

	ledstat = databuf[0];		/* 获取状态值 */

	if(ledstat == LEDON) {	
		gpio_set_value(dev->led_gpio, 0);	/* 打开LED灯 */
	} else if(ledstat == LEDOFF) {
		gpio_set_value(dev->led_gpio, 1);	/* 关闭LED灯 */
	}
	return 0;
}

/*
 * @description		: 关闭/释放设备
 * @param - filp 	: 要关闭的设备文件(文件描述符)
 * @return 			: 0 成功;其他 失败
 */
static int led_release(struct inode *inode, struct file *filp)
{
	return 0;
}

/* 设备操作函数 */
static struct file_operations gpioled_fops = {
	.owner = THIS_MODULE,
	.open = led_open,
	.read = led_read,
	.write = led_write,
	.release = 	led_release,
};

/*
 * @description	: 驱动出口函数
 * @param 		: 无
 * @return 		: 无
 */
static int __init led_init(void)
{
	int ret = 0;

	/* 设置LED所使用的GPIO */
	/* 1、获取设备节点:gpioled */
	gpioled.nd = of_find_node_by_path("/gpioled");
	if(gpioled.nd == NULL) {
		printk("gpioled node not find!\r\n");
		return -EINVAL;
	} else {
		printk("gpioled node find!\r\n");
	}

	/* 2、 获取设备树中的gpio属性,得到LED所使用的LED编号 */
	gpioled.led_gpio = of_get_named_gpio(gpioled.nd, "led-gpio", 0);
	if(gpioled.led_gpio < 0) {
		printk("can't get led-gpio");
		return -EINVAL;
	}
	printk("led-gpio num = %d\r\n", gpioled.led_gpio);

	/* 3、设置GPIO1_IO03为输出,并且输出高电平,默认关闭LED灯 */
	ret = gpio_direction_output(gpioled.led_gpio, 1);
	if(ret < 0) {
		printk("can't set gpio!\r\n");
	}

	/* 注册字符设备驱动 */
	/* 1、创建设备号 */
	if (gpioled.major) {		/*  定义了设备号 */
		gpioled.devid = MKDEV(gpioled.major, 0);
		register_chrdev_region(gpioled.devid, GPIOLED_CNT, GPIOLED_NAME);
	} else {						/* 没有定义设备号 */
		alloc_chrdev_region(&gpioled.devid, 0, GPIOLED_CNT, GPIOLED_NAME);	/* 申请设备号 */
		gpioled.major = MAJOR(gpioled.devid);	/* 获取分配号的主设备号 */
		gpioled.minor = MINOR(gpioled.devid);	/* 获取分配号的次设备号 */
	}
	printk("gpioled major=%d,minor=%d\r\n",gpioled.major, gpioled.minor);	
	
	/* 2、初始化cdev */
	gpioled.cdev.owner = THIS_MODULE;
	cdev_init(&gpioled.cdev, &gpioled_fops);
	
	/* 3、添加一个cdev */
	cdev_add(&gpioled.cdev, gpioled.devid, GPIOLED_CNT);

	/* 4、创建类 */
	gpioled.class = class_create(THIS_MODULE, GPIOLED_NAME);
	if (IS_ERR(gpioled.class)) {
		return PTR_ERR(gpioled.class);
	}

	/* 5、创建设备 */
	gpioled.device = device_create(gpioled.class, NULL, gpioled.devid, NULL, GPIOLED_NAME);
	if (IS_ERR(gpioled.device)) {
		return PTR_ERR(gpioled.device);
	}
	return 0;
}

/*
 * @description	: 驱动出口函数
 * @param 		: 无
 * @return 		: 无
 */
static void __exit led_exit(void)
{
	/* 注销字符设备驱动 */
	cdev_del(&gpioled.cdev);/*  删除cdev */
	unregister_chrdev_region(gpioled.devid, GPIOLED_CNT); /* 注销设备号 */

	device_destroy(gpioled.class, gpioled.devid);
	class_destroy(gpioled.class);
}

module_init(led_init);
module_exit(led_exit);
MODULE_LICENSE("GPL");
MODULE_AUTHOR("ygc");

5、测试蜂鸣器

蜂鸣器是GPIO输出,所以和LED一样,也是通过GPIO驱动来控制。

#include <linux/types.h>
#include <linux/kernel.h>
#include <linux/delay.h>
#include <linux/ide.h>
#include <linux/init.h>
#include <linux/module.h>
#include <linux/errno.h>
#include <linux/gpio.h>
#include <linux/cdev.h>
#include <linux/device.h>

#include <asm/mach/map.h>
#include <asm/uaccess.h>
#include <asm/io.h>

#define NEWCHRDEV_CNT 1 /* 设备号个数 */
#define NEWCHRDEV_NAME "newchrdev" /* 设备名 */
#define LED_ON '1'
#define LED_OFF '0'
#define NEWCHRLED_NAME "led_newchrdev" /* led设备名 */
struct class *class; /* 类 */
struct device *device; /* 设备 */
dev_t devid; /* 设备号 */
static char cache_buf[128] = {0};

/* 寄存器物理地址 */
#define CCM_CCGR1_BASE				(0X020C406C)	
#define SW_MUX_GPIO1_IO03_BASE		(0X020E0068)
#define SW_PAD_GPIO1_IO03_BASE		(0X020E02F4)
#define GPIO1_DR_BASE				(0X0209C000)
#define GPIO1_GDIR_BASE				(0X0209C004)

/* 映射后的寄存器虚拟地址指针 */
static void __iomem *IMX6U_CCM_CCGR1;
static void __iomem *SW_MUX_GPIO1_IO03;
static void __iomem *SW_PAD_GPIO1_IO03;
static void __iomem *GPIO1_DR;
static void __iomem *GPIO1_GDIR;

/* newchrled设备结构体 */
struct newchrled_dev{
	dev_t devid;			/* 设备号 	 */
	struct cdev cdev;		/* cdev 	*/
	struct class *class;		/* 类 		*/
	struct device *device;	/* 设备 	 */
	int major;				/* 主设备号	  */
	int minor;				/* 次设备号   */
};

struct newchrled_dev newchrled;	/* led设备 */
void led_switch(u8 sta)
{
	u32 val = 0;
	if(sta == LED_ON) {
		val = readl(GPIO1_DR);
		val &= ~(1 << 3);	
		writel(val, GPIO1_DR);
	}else if(sta == LED_OFF) {
		val = readl(GPIO1_DR);
		val|= (1 << 3);	
		writel(val, GPIO1_DR);
	}	
}
static int led_open(struct inode *inode, struct file *filp)
{
        printk("led_open\n");
        filp->private_data = &newchrled; /* 设置私有数据 */
        return 0;      
}

static ssize_t led_read(struct file *filp, char __user *buf, size_t count, loff_t *ppos)
{
        // int retvalue = 0;
        // retvalue = copy_to_user(buf, &newchrled.led_status, sizeof(newchrled.led_status));
        printk("led_read\n");
        return 0;
}

static ssize_t led_write(struct file *filp, const char __user *buf, size_t count, loff_t *ppos)
{
        int  retvalue = 0;
        
        unsigned char databuf[count];
        unsigned char ledstat;
        
        printk("led_write\n");
        retvalue = copy_from_user(databuf, buf, count);
        if (retvalue < 0) {
                printk("kernel write failed!\r\n");
                return -EFAULT;
        }
        printk("the value is %c \r\n", databuf[0]);
        ledstat = databuf[0];
        printk("ledstat = %c\r\n",ledstat);
        if(ledstat == LED_ON) {
                led_switch(LED_ON);
                printk("open led\r\n");
        }else if(ledstat == LED_OFF) {
                led_switch(LED_OFF);
                printk("close led\r\n");
        }

        return 0;
}
static int led_release(struct inode *inode, struct file *filp)
{
        printk("led_release\n");
        return 0;
}
static struct file_operations newchrled_fops = 
{
        .owner = THIS_MODULE,
        .open = led_open,
        .read = led_read,
        .write = led_write,
        .release = led_release,
};

static int __init led_init(void)
{
        u32 val = 0;
	printk("led init\n");

        /* 1、初始化led */
	IMX6U_CCM_CCGR1 = ioremap(CCM_CCGR1_BASE, 4);
	SW_MUX_GPIO1_IO03 = ioremap(SW_MUX_GPIO1_IO03_BASE, 4);
  	SW_PAD_GPIO1_IO03 = ioremap(SW_PAD_GPIO1_IO03_BASE, 4);
	GPIO1_DR = ioremap(GPIO1_DR_BASE, 4);
	GPIO1_GDIR = ioremap(GPIO1_GDIR_BASE, 4);

        /* 2、使能GPIO1 */
        val = readl(IMX6U_CCM_CCGR1);
        val &= ~(3 << 26); 
        val |= (3 << 26);	/* 设置新值 */
	writel(val, IMX6U_CCM_CCGR1);

	/* 3、设置GPIO1_IO03的复用功能,将其复用为
	 *    GPIO1_IO03,最后设置IO属性。
	 */
	writel(5, SW_MUX_GPIO1_IO03);
	
	/*寄存器SW_PAD_GPIO1_IO03设置IO属性
	 *bit 16:0 HYS关闭
	 *bit [15:14]: 00 默认下拉
     *bit [13]: 0 kepper功能
     *bit [12]: 1 pull/keeper使能
     *bit [11]: 0 关闭开路输出
     *bit [7:6]: 10 速度100Mhz
     *bit [5:3]: 110 R0/6驱动能力
     *bit [0]: 0 低转换率
	 */
	writel(0x10B0, SW_PAD_GPIO1_IO03);

	/* 4、设置GPIO1_IO03为输出功能 */
	val = readl(GPIO1_GDIR);
	val &= ~(1 << 3);	/* 清除以前的设置 */
	val |= (1 << 3);	/* 设置为输出 */
	writel(val, GPIO1_GDIR);

	/* 5、默认关闭LED */
	val = readl(GPIO1_DR);
	val |= (1 << 3);	
	writel(val, GPIO1_DR);

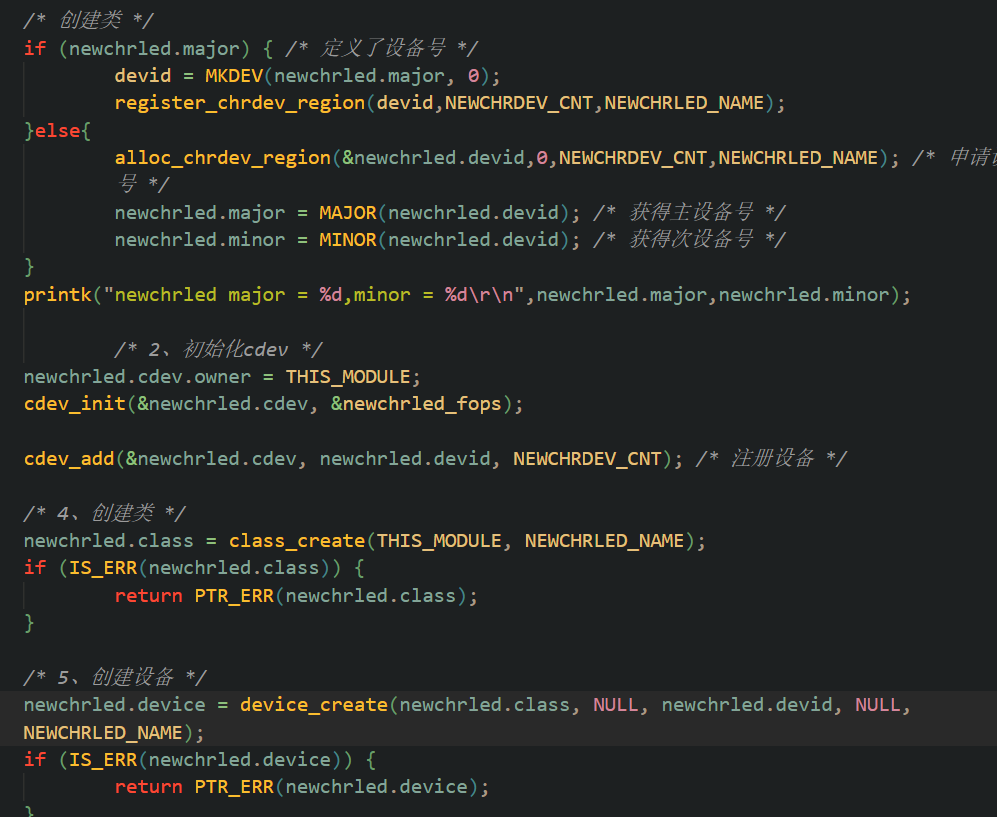
	/* 创建类 */
	if (newchrled.major) { /* 定义了设备号 */
                devid = MKDEV(newchrled.major, 0);
                register_chrdev_region(devid,NEWCHRDEV_CNT,NEWCHRLED_NAME);        
	}else{
                alloc_chrdev_region(&newchrled.devid,0,NEWCHRDEV_CNT,NEWCHRLED_NAME); /* 申请设备号 */
                newchrled.major = MAJOR(newchrled.devid); /* 获得主设备号 */
                newchrled.minor = MINOR(newchrled.devid); /* 获得次设备号 */
        }
        printk("newchrled major = %d,minor = %d\r\n",newchrled.major,newchrled.minor);

        	/* 2、初始化cdev */
	newchrled.cdev.owner = THIS_MODULE;
	cdev_init(&newchrled.cdev, &newchrled_fops);

        cdev_add(&newchrled.cdev, newchrled.devid, NEWCHRDEV_CNT); /* 注册设备 */

        /* 4、创建类 */
	newchrled.class = class_create(THIS_MODULE, NEWCHRLED_NAME);
	if (IS_ERR(newchrled.class)) {
		return PTR_ERR(newchrled.class);
	}

        /* 5、创建设备 */
	newchrled.device = device_create(newchrled.class, NULL, newchrled.devid, NULL, NEWCHRLED_NAME);
	if (IS_ERR(newchrled.device)) {
		return PTR_ERR(newchrled.device);
	}

	return 0;
}

static void __exit led_exit(void)
{
	printk("led exit\n");
	/* 取消映射 */
	iounmap(IMX6U_CCM_CCGR1);
	iounmap(SW_MUX_GPIO1_IO03);
	iounmap(SW_PAD_GPIO1_IO03);
	iounmap(GPIO1_DR);
	iounmap(GPIO1_GDIR);
	/* 注销字符设备驱动 */
	cdev_del(&newchrled.cdev);/*  删除cdev */
	unregister_chrdev_region(newchrled.devid, NEWCHRDEV_CNT); /* 注销设备号 */

	device_destroy(newchrled.class, newchrled.devid);
	class_destroy(newchrled.class);
}

module_init(led_init);
module_exit(led_exit);
MODULE_LICENSE("GPL");
MODULE_AUTHOR("ygc");

app:

#include <stdio.h>
#include <iostream>
#include <string>
#include <fcntl.h>
#include <unistd.h>
#include <string.h>

int main(int argc, char *argv[])
{

        std::string cmd;
        char data[128];
        if(argc != 4)
        {
                std::cout << "error param " << argv[0] << std::endl; 
        }

        cmd = argv[1];
        int fd = open(cmd.c_str(), O_RDWR);
        if(fd < 0)
        {
                std::cout << "open " << argv[1] << " failed" << std::endl;
                return -1;
        }
        cmd = argv[2];
        if(cmd == "read")
        {
                read(fd, NULL, 0);
		std::cout << "read data:" << cmd << std::endl;
	}
        else if(cmd == "write")
        {
		std::cout << "write data:" << argv[3] << std::endl;
		strcpy(data, argv[3]);
		write(fd, data, sizeof(data));
		std::cout << "write data:" << argv[3] << std::endl;
	}
        else
        {
                std::cout << "error cmd" << std::endl;
        }
        close(fd);


}